什么是灵巧手?机器人「会捏鸡蛋」靠的是什么
一句话定义
灵巧手(Dexterous Hand),指具备多根手指、多个自由度,能够完成抓、握、捏、拧等精细操作能力的机器人末端执行器。它是相对于「二指夹爪」而言的——夹爪只会开合,灵巧手要能像人手一样弯曲、包覆、施力。
判断一台机器人能不能「干活」,机械臂决定它能到哪,灵巧手决定它能做什么。
为什么夹爪不够用
工业产线上大量用的是二指夹爪:结构简单、成本低、可靠性高,抓一个固定形状的工件,重复几百万次不出错。这类任务它做得比人好。
但一旦离开产线,夹爪的短板立刻暴露:
- 抓鸡蛋会捏碎,抓豆腐会抓烂——它不知道自己在用多大力
- 抓圆柱体、方块都行,抓一个不规则形状的零件就无从下手
- 需要「手里转个方向」的动作(比如把螺丝刀换个角度),夹爪做不到
人手的强项不只是五个指头,而是每根手指能独立运动、每个关节能感知力度、整只手能包住物体。灵巧手要复刻的就是这三点。
三个核心技术:自由度、传动、触觉
一、自由度:手指能怎么动
自由度(Degree of Freedom,DOF)是衡量灵巧手能力的第一个指标。一个关节能转一个角度,就是一个自由度。
行业里有个常见的误读:把「关节数」直接当成「自由度」。实际要区分两件事——
- 总自由度:机械上能动的关节总数
- 主动自由度:由电机独立驱动的关节数
被动关节(靠弹簧、连杆联动)不算主动自由度,因为它不能被独立控制。选购时必须看「主动自由度」,这是决定手能做出多少种姿态的关键。
以站内已收录的宇树 G1 为例:标准版手部自由度栏为「/」(即不含手部自由度),选配 EDU 版可加装 Dex3-1 力控三指灵巧手,官方标注单手 7 个主动自由度,可再加多点触觉阵列与 2 个腕部自由度。这是一份比较典型的官方口径写法——分版本、分选配,不含糊。
二、传动:力气怎么从电机传到指尖
电机装在哪里、力量怎么传到手指,是灵巧手设计里最难的部分。主流有三条路线:
连杆传动:用刚性连杆把电机的力传到指节,结构结实、力量大、控制精度高,但体积难做小,手指会显得笨重。
腱绳传动:模仿人手肌腱,用钢丝或高分子绳拉动指节。优点是手指细、能做得像人手,缺点是绳子会磨损、会松弛,长期精度衰减,维护麻烦。
齿轮/蜗轮蜗杆传动:直接在每个指节装微型减速电机,结构紧凑,但每个关节都要一套驱动,成本和重量都上去了。
没有一条路线全面占优。这也是为什么市面上灵巧手的形态差异很大——本质是设计者在对「力量、精细度、体积、寿命、成本」做不同的取舍。
三、触觉:知道自己用了多大力
这是灵巧手和夹爪最本质的区别。
没有力感知的手,只能执行「闭合到某个位置」,遇到硬物就顶住、遇到软的就把东西捏变形。有力感知的手,能在接触瞬间读到反作用力,并实时调整。
实现方式通常是两种叠加:关节电流估算(通过电机电流反推受力,成本低、精度一般)和指尖力/触觉传感器(直接测量,精度高、成本也高)。高配方案还会加电子皮肤——整只手掌覆盖柔性传感阵列,能感知接触位置与分布。
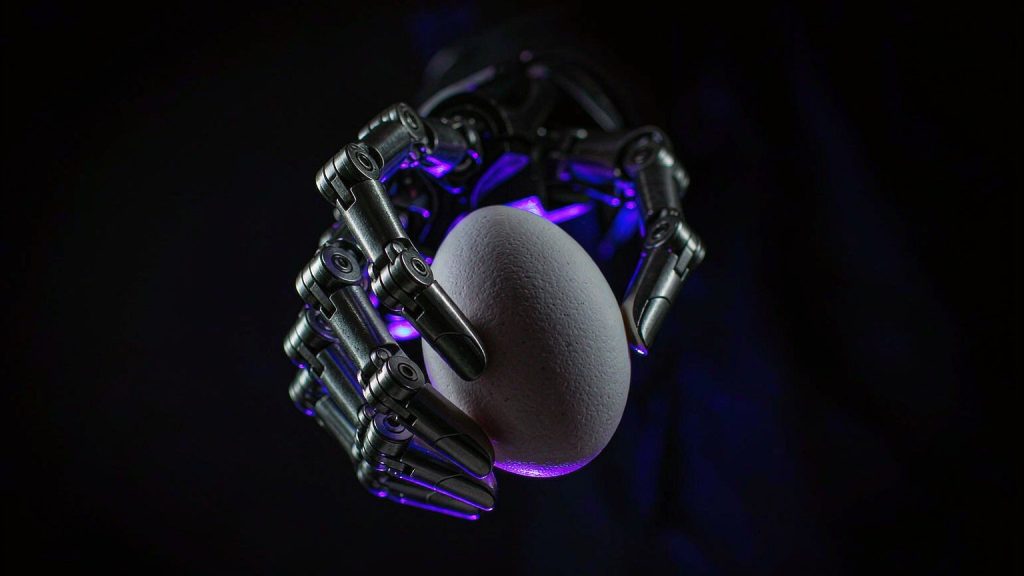
这也是为什么「会捏鸡蛋」常被拿来当演示动作:它同时考验力控精度、响应速度和传感器分辨率,是灵巧手综合能力的一次小考。
主流方案与厂商
国内做灵巧手的主要有几类玩家:
- 机器人本体厂自研:如宇树的 Dex 系列、智元、优必选等,手和臂一起设计,匹配度最好
- 专业灵巧手公司:因时机器人、灵巧智能等,专注手部,向多家本体厂供货
- 零部件企业延伸:兆威机电(微型传动+灵巧手模组)、鸣志电器(空心杯电机,灵巧手小关节的核心驱动件)
分工正在形成:本体厂抓整机与算法,专业厂供手,零部件厂供电机与传动。这和手机行业的格局类似——整机厂不会自己做每一颗螺丝。
选型看五个数
如果你在给项目选灵巧手,这五项是硬指标:
- 主动自由度(不是总自由度)
- 单指抓握力 / 整手负载(决定能拿多重的东西)
- 重复定位精度(决定能不能做精细装配)
- 是否有力/触觉反馈,分辨率多少
- 寿命与维护方式(腱绳方案的绳子多久换一次,是关键成本)
另外提醒一句:很多宣传页只写「N 自由度」,不写是主动还是总自由度数,这属于信息不完整。按本站的惯例,官方未披露的项目应当如实标注,不做估算。
现状:手比脑难
一个有点反直觉的事实:在具身智能里,手的进展比大脑慢。
大模型这两年迭代极快,视觉理解、任务规划的能力提升肉眼可见;但灵巧手受限于机械结构、材料、微型电机功率密度和成本,进步是线性的。一台机器人可以装上最先进的模型,却仍然捏不碎一颗葡萄——因为手做不到。
这也是为什么「力控」最近重新回到行业中心:机器人进家庭的第一步不是走路,而是拿起一块抹布;而拿起抹布的每一个动作,都要靠手去感知力度。
手,是机器人接触真实世界的最后一厘米。这一厘米,目前还是整个行业最贵的一厘米。
信息来源
- 宇树科技官网 G1 产品规格表(Dex3-1 灵巧手参数,2026-10-19 查询)
- 灵巧手技术路线与选型指标为行业通用知识整理,具体参数以各厂商官方规格表为准
