什么是重复定位精度?±0.02mm 到底准不准
先说结论:它是一个「稳不稳」的指标,不是一个「准不准」的指标
翻任何一台工业机器人的参数表,几乎都能看到一行:重复定位精度 ±0.02mm。
绝大多数人看到这行字的第一反应是「这台机器人很准,误差只有 0.02 毫米」。这个理解方向反了。
重复定位精度(Repeatability)衡量的是:机器人反复走到同一个位置,每次停下来的点之间散得有多开。
注意关键词——「反复」和「散」。它完全不关心这个位置是不是你想要的那个位置,只关心每次是不是同一个位置。
跟它成对出现的另一个指标,叫绝对精度(Accuracy),衡量的才是:机器人走到指定坐标时,实际位置和理论位置差多少。
一句话区分:
- 绝对精度 = 打靶,弹着点离靶心有多远
- 重复定位精度 = 打靶,弹着点彼此聚得有多紧
一个人可以每次都打在同一处,但那处是 8 环。 这就是绝对精度差、重复定位精度好的典型状态。
为什么机器人的重复精度会远好于绝对精度
因为它们受不同的东西影响。
重复定位精度主要由机械本体决定:减速器背隙有多大、伺服反馈分辨率多高、导轨有没有爬行、结构刚性够不够。这些因素在短时间、同一路径上基本是稳定的,所以每次走的偏差是「同一个方向的同一个量」,被机械结构的一致性吃掉了。
绝对精度就不一样了,误差来源多得多:
- 运动学模型误差:控制器里那套 DH 参数(连杆长度、关节偏置)是出厂标称值,实际装配出来的连杆长度总有公差
- 热变形:跑两小时后电机和减速器发热,臂长会变,几十微米的量级
- 负载变形:末端挂 5 公斤和挂 20 公斤,臂会往下沉不同量
- 减速器非线性:背隙、迟滞、柔度在不同负载下表现不同
- 编码器零点偏差:每个关节的绝对零位都有装配误差
这些误差在整条工作空间里分布不均,而且随温度和负载漂移。所以一台重复定位精度 ±0.02mm 的六轴工业机器人,未标定的绝对精度常见在 ±0.5mm 到 ±1mm 量级——差了一到两个数量级。
这不是缺陷,是常识。 行业早就接受这个事实,解决办法叫「绝对精度标定」:用激光跟踪仪在几十个点位实测,反算出一套修正参数写进控制器,标定后绝对精度通常能收敛到 ±0.1mm 以内。要花钱,要花时间,但标完就准了。
±0.02mm 到底准到什么程度
拿日常参照物比:
- 一根头发丝的直径,大约 0.05 到 0.1 毫米
- 一张 A4 纸的厚度,约 0.1 毫米
- 一根细菌的直径,约 0.001 毫米
±0.02mm 就是正负 0.02 毫米,即 20 微米。换算过来:比最细的头发丝还细两倍多,大概是 A4 纸厚度的五分之一。
放在不同行业里,这个数字的身价完全不同:
| 场景 | 对这个精度的态度 |
|---|---|
| 搬运、码垛、上下料 | 远超需求,±0.5mm 都够 |
| 一般装配、点胶、锁螺丝 | 够用,是主流配置 |
| 精密装配(连接器插针、光学模组) | 偏紧,常要配合视觉补偿 |
| 半导体设备、精密测量 | 不够,这个领域按微米甚至亚微米要求 |
所以「±0.02mm 到底准不准」这个问题没有统一答案。它准不准,取决于你要干什么。
采购时最容易踩的坑,是拿消费电子的标准去要求搬运机器人,为一个用不上的指标多付一倍钱;或者反过来,用搬运机器人的精度去做精密装配,然后发现怎么调都对不上。
这个数是怎么测出来的
不是厂商在实验室随便量一次,国际上有明确方法,最常用的是 ISO 9283《工业机器人性能规范及其试验方法》。
大致流程:
- 在机器人工作空间里选一个标准测试立方体,取几个特征点(通常是立方体的对角线)
- 让末端按指令反复走到同一个点,一般测 30 次
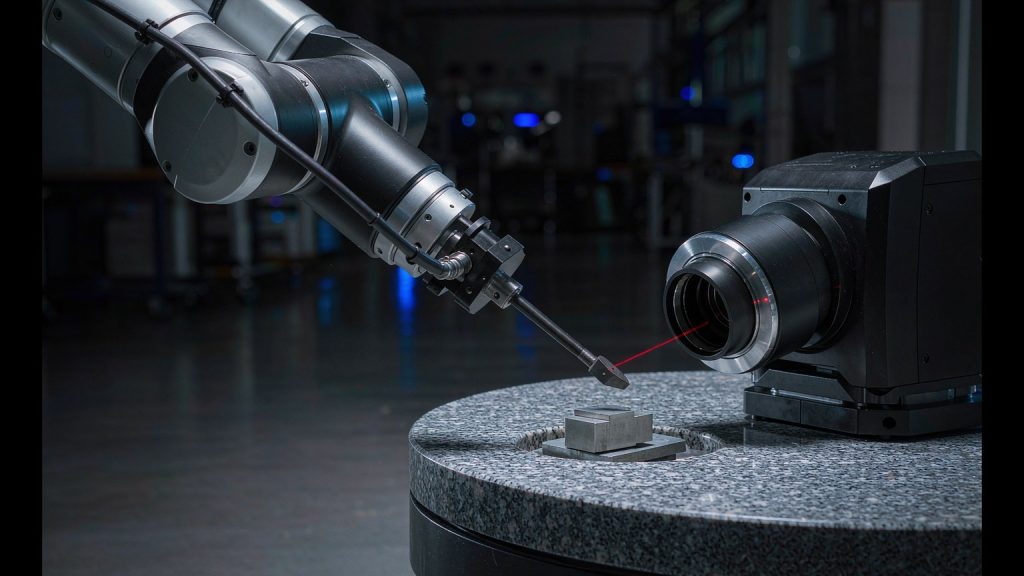
- 用激光跟踪仪或高精度测量设备记录每一次的实际到达位置
- 算出这 30 个点的分布中心,再算每个点到中心的距离,取最大值
那个最大距离,就是重复定位精度。因为是以中心为基准向外的最大偏移,所以写成 ±X 形式。
这里有个细节值得留意:测的是「同一路径、同一方向、同一速度、空载」的理想条件。真实产线上有负载、有加减速变化、有不同方向的接近路径,实测值通常会比标称值差一些。这不是厂商虚标,是测试条件不同。
看到参数表上的精度,正确心态是:这是一个横向比较用的相对值,不是你在现场能拿到的绝对保证。
人形机器人上,这个指标更微妙
轮式底盘加双臂的人形机器人,也会给重复定位精度。比如星尘智能公布的绳驱本体数据里有一项是 ±0.1mm。
这个数比工业机械臂的 ±0.02mm 宽了五倍,原因很好理解:
工业机械臂是固定底座 + 刚性连杆 + 高精度减速器,整个结构就为了稳定。人形机器人是移动底盘 + 轻量化臂 + 或者柔性传动(绳驱),为了移动和柔顺,主动牺牲了一部分刚性。
而且人形机器人的精度还受一个额外因素影响:底盘停在哪。轮式底盘靠 SLAM 定位停下来,定位误差可能是厘米级;这个误差会整个转移到手臂末端,必须在抓取前用视觉二次定位补回来。
所以对人形机器人来说,「臂的重复定位精度」只是精度链条上的一环,前面还有底盘定位、视觉识别、手眼标定。整条链上任何一环松了,末端都到不了位。
这也是为什么人形机器人的宣传里很少强调 ±mm 级精度,更多讲「抓取成功率」。 成功率是端到端的,精度只是中间变量。
记住三句话就够了
- 重复定位精度管「稳」,绝对精度管「准」,参数表上通常只标前者。
- 参数表上的 ±0.02mm 是理想条件下的横向比较值,不是你的现场保证值。
- 判断够不够用,先看你的工艺公差要求,再倒推需要什么精度——不要反过来,被参数表牵着走。
数据查询日期:2026-10-21
来源:
- ISO 9283 测试方法与术语定义 —— 国际标准公开内容
- 机器人精度误差来源(运动学参数、热变形、负载变形、减速器非线性)—— 机器人学通用教材与行业公开资料
- 星尘智能绳驱本体 ±0.1mm —— 公司公布口径,第三方渠道,仅供参考(查询 2026-10-21)
- 头发丝直径、A4 纸厚度 —— 通用常识区间
注:本文为概念说明,不构成选型建议;具体设备的精度指标以厂商正式参数表及现场实测为准。