拣选机器人(货到人)是什么?
拣选机器人(货到人)指的是:机器人主动把装着商品的料箱送到拣选员面前,拣选员站在工位不动,只需伸手取货、放进订单箱。它是仓储物流里 G2P(Goods to Person,货到人) 模式的实现方式,与传统「人到货」(P2G,Person to Goods)正好相反。
一句话:过去是人推着车在货堆里找货,现在是把货找人。
术语提示:货到人(G2P)指商品由系统送到人手上;人到货(P2G)指拣选员按指令走到货位取货。两者不是新旧关系,而是适用于不同订单结构的选择。
两种拣选模式的差别在哪
| 对比项 | 人到货(P2G) | 货到人(G2P) |
|---|---|---|
| 谁移动 | 人推车或骑搬运车 | 机器人跑 |
| 拣选员动线 | 长,跨货架区往返 | 短,原地操作 |
| 单人管理货架数 | 受体力与动线限制,通常较少 | 可显著扩大 |
| 拣选员工作内容 | 找货、搬货、核对、行走 | 取货、核对、放置 |
| 对货品形态要求 | 适合大件、异形、重货 | 适合料箱化、标准化的中小件 |
G2P 的核心价值不是「省人力」,而是把人的时间从「走路」换成「拣货」。 当一个订单含十几行SKU 时,人的行走时间往往超过实际取货时间,这部分才是 G2P 要吃掉的部分。
G2P 也有它的代价:它要求商品高度标准化——料箱尺寸统一、条码位置统一、可堆叠。货型混乱、尺寸不一的仓库,改造 G2P 的收益会被前置的货品整理吃掉。
G2P 落地需要什么硬件
一套完整的 G2P 拣选线通常由三部分组成:
- 存储侧:密集货架 / 立体货柜。快仓智能官网首页即以「立体货柜存储系统」作为其核心仓储产品线,并提到在 QuickBin 应用场景中两种不同类型的机器人可高效协同工作。
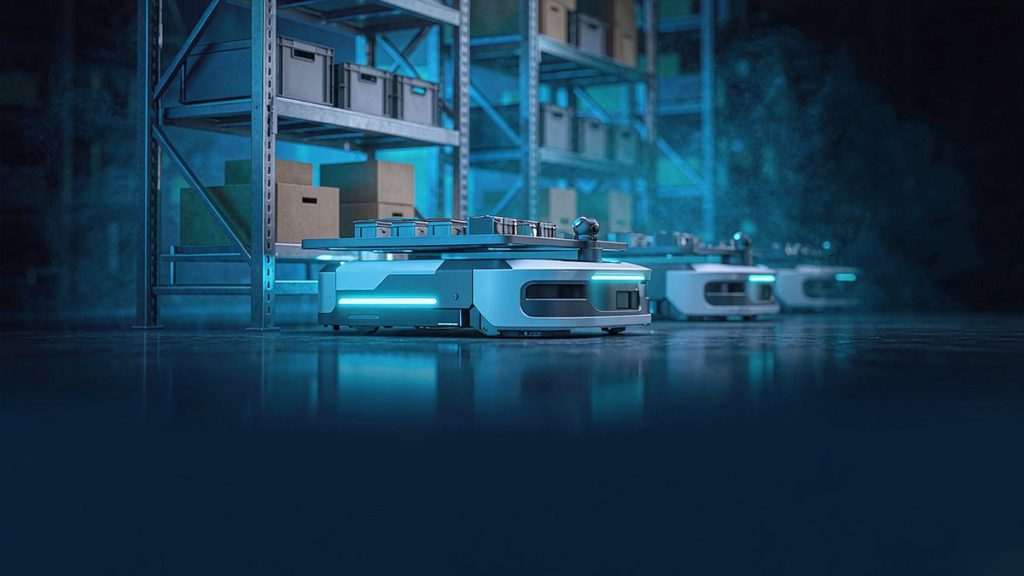
- 搬运侧:负责把料箱从货架底部搬出的潜伏顶升式 AMR。这是 G2P 的主力机型。
- 调度侧:决定「谁送哪个料箱、什么时候送、送到哪个工位」的调度系统。快仓智能官网软件平台为 WES / LES / RCS 三件套。
术语提示:潜伏顶升 AMR指车身高度低于货架底层间隙、钻进货架后从下方顶起料箱的机型,顶升动作由车体完成,不需要额外升降机构。
真实机型参数参考(本站参数库已收录)
以快仓智能 M 系列为例,这类典型的 G2P 搬运车参数如下(官网口径):
| 型号 | 额定负载 | 顶升高度 | 导航方式 | 定位精度 | 空载速度 | 额定续航 |
|---|---|---|---|---|---|---|
| M100 | 1000 kg | 60 mm | 二维码导航 | ±10 mm | 1.5 m/s | 7.5 h |
| M150 | 1500 kg | 60 mm | 二维码导航 | ±10 mm | 1.5 m/s | 7.5 h |
| H200 | 2000 kg | 60 mm | 二维码 / SLAM | ±10 mm | 1.2 m/s | >8 h |
另有两个小负载料箱型号:M5E(50 kg / 顶升 890mm / 4.5 m/s / 12 h)、M5F(30 kg / 顶升 890mm / 4.5 m/s / 11 h),二者导航为二维码+惯性导航、定位精度 ±10 mm。
从这组数据能读出三件事:
- 顶升高度 60mm 对应「从货架底部顶起标准料架」,890mm 对应「从地面货架上取料」 —— 两种机型服务的是不同的货位结构,不是参数强弱差别。
- 重载型号(M100/M150/H200)速度只有 1.2~1.5 m/s,小负载料箱型(M5E/M5F)能到 4.5 m/s —— 因为重载车的加减速与制动距离天然更长,速度标低是物理约束的结果。
- 定位精度全系 ±10 mm,官网未给出更高的型号级数据。
说明:M 系列的外形尺寸、自重、电池容量在官网该页未列出,属官方未披露;单机取货效率(次/小时)官网全站亦无此口径,同样属官方未披露。售价官方未披露,以实际询价为准。
G2P 适合什么场景
- 多品小批量:订单行数多、SKU 碎,拣选员行走占比高;
- 拣选区地面条件差:有油污、台阶、楼梯,人推车效率低;
- 拣选员招工难:用机器人替代「跑腿」,把岗位门槛降到取货与核对;
- 多班次、长时段:机器人可连续作业,叠加调度系统后夜间无人值守也可行。
反过来说,单笔订单行数很少、货型不规则、货位跨度过大的仓库,G2P 未必划算——搬运的货比人走得还慢时,改造就失去意义。
常见误区
- 误区一:G2P 就是自动拣货,人不用管了。 不是。G2P 解决的是「把货搬到人面前」,最终的取货、核对、扫码、装箱仍由人完成。真正的「货到人 + 自动拣」需要搭配自动分拣设备。
- 误区二:上了 G2P 就不需要 WMS。 恰恰相反。货品信息、订单状态、库存实时扣减全靠系统,没有准确的库存数据,G2P 只会搬错货。
- 误区三:机器人速度越快越好。 不成立。G2P 是人机耦合流程,机器人的节奏要与拣选员手速匹配,一台快过头的机器人会在工位前排队,反而拉低整体效率。
参考来源
- 快仓智能官网产品中心 —— https://quicktron.com.cn/zh_CN/products(查询日期 2026-10-09)
- 快仓智能官网 M 系列 —— https://quicktron.com.cn/zh_CN/products/m-series(查询日期 2026-10-09)
- 快仓智能官网软件平台 —— https://quicktron.com.cn/zh_CN/software(查询日期 2026-10-09)
- 海康机器人官方 wiki —— https://wiki-control.rms.hikrobotics.com/zh/AMRController/chassis(查询日期 2026-10-09)
相关阅读
- 快仓智能 M 系列参数速查表:顶升式潜伏 AMR 荷载/速度/续航/价格(2026年10月更新)(参数库 · 10 月下旬)
- 快仓智能 FD140/FD150 参数速查表:无人叉车荷载/举升/速度/价格(2026年10月更新)(参数库 · 10 月下旬)
- AMR 是什么?和 AGV 有什么区别(百科 · 10 月下旬)
- AMR 调度系统(RCS)是什么?(百科 · 10 月下旬)
- 极智嘉 P800 参数速查表:负载/臂展/精度/价格(2026年10月更新)(参数库 · 已发布)
