末端执行器怎么选:夹爪、吸盘、快换盘,三种方案的成本与适配
机器人买回来能不能干活,一半取决于手
一台六轴机器人、一台协作机器人、一个人形机器人,本体再好,最后接触工件的是它末端那个东西。
行业里管这个叫末端执行器,英文缩写 EOAT(End of Arm Tooling),直译「臂端工具」。
选本体时大家比自由度、比负载、比精度;真到了产线上,卡住的往往是手——抓不住、抓不稳、抓伤了、换不了型。
所以有个说法是:本体决定机器人能干什么活的上限,末端执行器决定它今天到底能不能干。
(至于带触觉、能捏鸡蛋的「灵巧手」,是另一条技术路线,已有专文,本文不展开。)
下面讲工业场景里真正在用、也真正需要选的三类。
第一类:夹爪——最通用,也最容易选错
夹爪靠两个或多个手指的夹持力抓工件。按结构分三种:
平行夹爪:两个手指平行开合,行程是一条直线。
最常用,适合方形、矩形、规则块状工件,比如砖块、纸盒、金属板、电池模组。抓取时手指贴住两个平行面,受力均匀。
角形夹爪:两个手指绕轴旋转开合,像钳子。
适合圆柱形、杯状、环形工件。因为手指是弧线轨迹,夹圆的东西贴合度更好。
自适应夹爪:三指或多指,靠连杆或欠驱动机构自动贴合工件形状。
适合形状不规则、易碎、需要多点接触的工件。好处是换工件时不用换手,坏处是定位精度不如专用夹爪——它贴得牢,但抓取位置重复性差。
按驱动方式,还有一道更重要、更影响成本的分水岭:
| 气动夹爪 | 电动夹爪 | |
|---|---|---|
| 力气 | 大,结构简单 | 中等,取决于型号 |
| 控制 | 基本只有「开」和「关」两态,力靠调气压粗调 | 位置、速度、夹持力都可编程 |
| 速度 | 快 | 稍慢 |
| 价格 | 便宜,几百到两三千 | 贵,三千到三万(看行程与力控精度) |
| 适合 | 硬质、不怕压、单一品种 | 易碎、多品种、需要力控 |
这里是最常见的错误:用气动夹爪去抓易碎件。
气动夹爪合上就是最大力气,你要么调小气压(但气压受管路波动影响,不稳定),要么加缓冲。抓纸盒、抓金属件没问题;抓鸡蛋、抓蛋糕、抓薄壁塑料件,很容易压坏。这类活必须上电动夹爪,靠力控把夹持力锁在很小的范围里。
多花的钱,买的是「知道自己在用多大力」。
第二类:吸盘——看起来最简单,实际最容易翻车
真空吸盘靠抽掉吸盘和工件之间的空气,用大气压把工件压住。
一套完整系统包括:真空发生器(文丘里管或者真空泵)、吸盘、气管、真空开关、有时还有缓冲杆。
它适合什么:表面平整、不透气、重量不大、面积够大的工件。纸箱、玻璃、金属板、塑料面板、显示屏、光伏板、薄膜袋——这些是吸盘的主场。
它不适合什么,这里每一条都是踩过的坑:
- 多孔材料:纸板箱如果透气、布料、泡沫、未处理的木材。空气一直漏,永远抽不到负压
- 粗糙表面:铸件毛坯、水泥制品。吸盘贴不严,漏气
- 油污表面:机加工件上的切削油会让吸盘打滑,工件在搬运中滑落
- 超小面积:吸盘直径比工件还大,吸不住
吸盘本身还有几个选择:
- 材质:丁腈橡胶(NBR)最通用,耐磨耐油;硅胶适合食品和高温;聚氨酯最耐磨,适合粗糙表面
- 形状:平型适合平整硬表面;风琴型(带褶皱)有缓冲行程,适合曲面、易碎品、需要容错的场合
- 数量:大工件用多个吸盘组成阵列,靠数量分摊重量;但要考虑「万一有一个没吸住」的容错
吸盘最容易被低估的一点是:它对工件表面的要求,比夹爪苛刻得多。 夹爪抓不住还能靠摩擦力硬夹,吸盘漏气就是零。
第三类:快换盘——它不是手,是让机器人自己换手
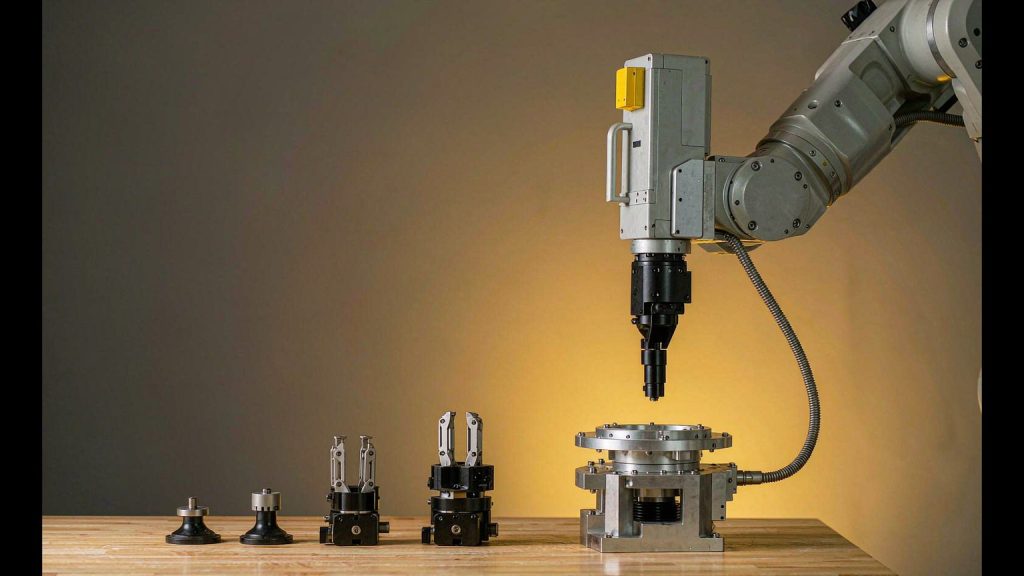
快换盘严格说不算末端执行器,它是机器人和末端执行器之间的接口。
结构分两半:一半固定在机器人法兰上(主盘),一半装在每个工具上(子盘)。需要换工具时,机器人自己走到工具架前,松开、脱开、去取另一个、锁紧。整个过程几十秒,不需要人。
它同时要接通三样东西:气路、电信号、通信。这几路接通的质量,决定了快换盘的档次和价格(几千到几万,取决于路数、承重、是否带通信)。
什么情况值得买?
判断标准只有一个:换型停机的损失,比快换盘贵不贵。
举一个示例算法(参数可按自己的情况替换):
- 一天换 1 次工具,每次人工换装加重新校准 40 分钟
- 一年 250 个工作日 → 10000 分钟 ≈ 167 小时
- 这条产线一小时的综合停机成本按 300 元算 → 一年 5 万元
- 快换盘连工具架投入按 4 万元算 → 不到一年回本
反过来,如果一条线半年才换一次工具,那快换盘就没必要,人工换更划算。
快换盘真正的价值不是省时间,是省「重新校准」。 好的快换盘重复定位精度能到几微米,换上就能用;差的快换盘每次换完都要重新做工具坐标标定,省下的时间又还回去了。选的时候,重复定位精度这一项比价格重要。
选型顺序:先看工件,再看节拍,最后看钱
正确的顺序是这样,很多人是反的:
第一步,看工件。 一句话决策:
- 平整、不透气、面积大 → 吸盘
- 规则块状、硬质 → 平行夹爪
- 圆柱、环形 → 角形夹爪
- 形状不规则、易碎、多品种混线 → 自适应夹爪或电动夹爪
- 有孔、粗糙、油污 → 别想吸盘,用夹爪
第二步,看节拍和柔性要求。 单一品种、高速 → 气动;多品种、需要调力 → 电动。
第三步,看要不要自动换手。 一机多工序、换型频繁 → 加快换盘。
第四步,才是比价。 到这步你会发现,价格差异其实不大,因为前面三步已经把可选项缩到一两个了。
一句提醒
末端执行器的选型,最常见的失败不是买贵了或买便宜了,是拿实验室的条件去选,拿产线的条件去用。
销售演示时抓的是标准件、干净件、常温件;你的产线上是带油污的、有毛刺的、温度 60 度的、尺寸有公差的。这些差别不会写在参数表上,只会在调试第三周的时候暴露出来。
最省钱的做法:让供应商带着你的真实工件,到他已有的客户现场去试。 试成了再买。
数据查询日期:2026-10-21
来源:
- 夹爪 / 吸盘 / 快换盘分类、驱动方式与适配场景 —— 工业机器人末端执行器通用技术资料
- 价格区间 —— 行业公开报价常见范围,第三方渠道,仅供参考
- 快换盘回本测算 —— 本文示例算法,假设条件已在文中列明
注:文中价格为区间估算,以实际询价为准;选型须以真实工件实测结果为依据。